红蓝锥桶招中识别 前言 SLAM写不出来,整个纯视觉凑合凑合得了 main import cv2 import numpy as np import time import numba class FindMiddleLine: def __init__(self, raw_img): self.raw_img = raw_img def find_line(self… 阅读全文 →
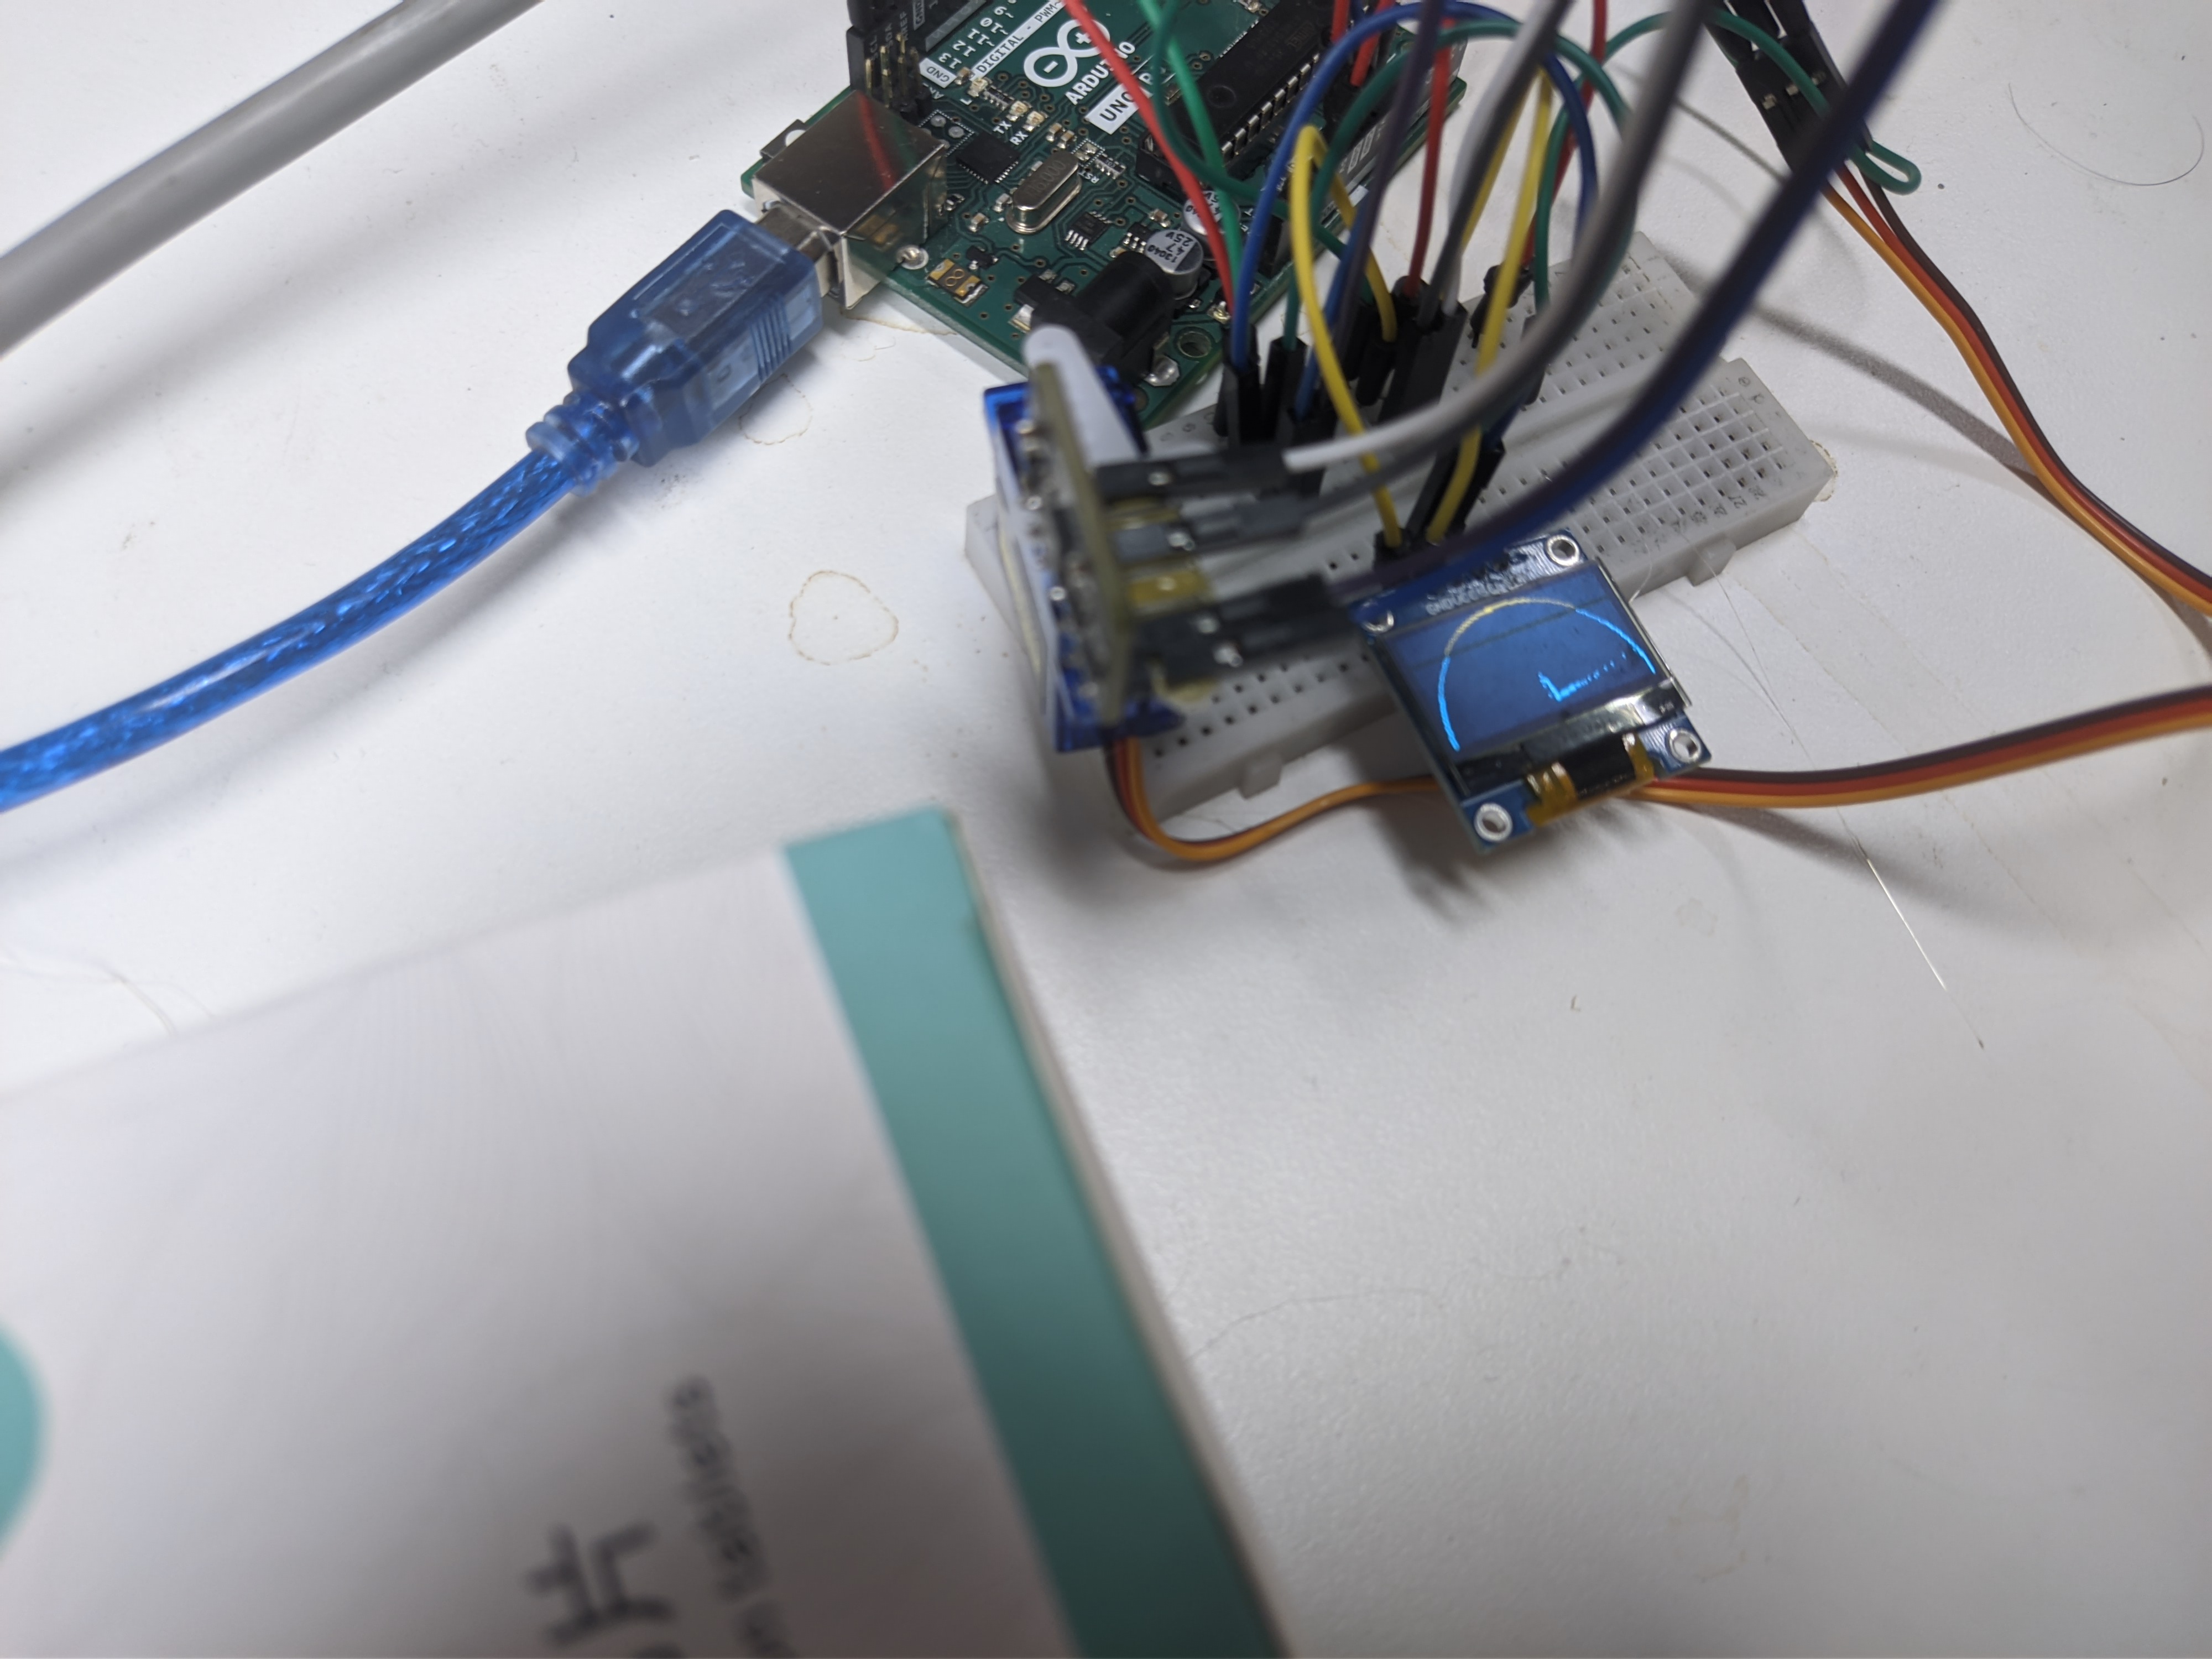
DIY激光雷达 前言:用arduino 和舵机和激光测距搓的,具体实现明天再写,好困啊\ Part1 什么是激光雷达 雷达很好理解(这里不讨论相控阵那种怪物),想象成旋转的测距仪。用电磁波发射与返回的时间差测得距离,而波长变化的测量甚至可以使用开普勒效应来得知被测物体的速度。 而我们因为没有能够在实验室这么小范围内还能正常定向发射的电磁波原(有也买不起… 阅读全文 →
基于opencv的自动标注yolov5数据集 前言: 具体使用请查看我的github仓库: https://github.com/qwqpap/auto_maker 再需要yolo识别物体之前,通常需要漫长的标注过程,而本程序主打一个自动化 把目标图片放进以目标名字命名的文件夹 把目标名字文件夹放在images文件夹下面 确保每个类别的图片数量是一致的 把背景图片放在back文件夹 Part 1… 阅读全文 →
ROS自查手册 0.0 Readme 本文纯属我自己当笔记用,估计不会很有用吧(笑 1 ROS前置工作 通常各种教程这个时候就会要求用虚拟机或者双系统了,但是我一直觉得这是一个极其令人不解的行为,因为反正是学习,跑的都是仿真,装个双系统也没什么用,还要花掉很大一块硬盘空间,所以这里使用Docker在windows11下面部署ros的虚拟环境,那么图形化就使用vscode… 阅读全文 →
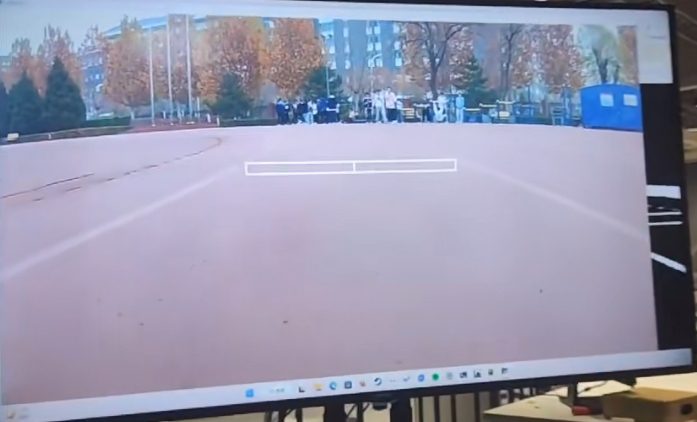
opencv实现操场跑道的识别 写在前面 这是一坨屎,主要依靠局部大津法二值化与hsv颜色识别来共同筛选跑道。我绝对不会说这是智能车没拿奖剩下的代码 文章结构 python – opencv库的安装与使用 hsv图像的颜色筛选 大津法的原理,不足与局部大津法 通过直方图识别像素数量 识别,卡死和优化 可能的改良方向:卷积的初识 第一部分:python opencv安装与使用… 阅读全文 →